DroneBridge for ESP32
Беспроводная телеметрия для дронов, самолётов и роверов: MAVLink или MSP по Wi-Fi или ESP-NOW до наземной станции.
Chipnik catalog@chipnik-catalogЧто понадобится
- Плата
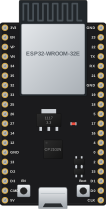
- Одна из 4 плат: ESP32 DevKit, ESP32-S3 DevKit, ESP32-C3 SuperMini и ещё 1
- Детали
- Полётный контроллер со свободным UART
- Ещё
- Сеть Wi-Fi
DroneBridge превращает ESP32 в радио телеметрии для ArduPilot, PX4, INAV и Betaflight. Подключи плату к последовательному порту полётного контроллера, и она передаст MAVLink, MSP или LTM по Wi-Fi или дальнобойному ESP-NOW в QGroundControl, Mission Planner или на телефон. Настройки на веб-странице, которую раздаёт сама плата. Автор оригинального проекта: DroneBridge на GitHub, лицензия Apache-2.0. Chipnik хранит файлы релиза без изменений, чтобы ты мог прошить плату прямо из браузера.
Соедини выводы TX и RX платы со свободным UART полётного контроллера и подай 5 В. Выводы и режим связи выбираются на веб-странице 192.168.2.1 после первого запуска.
В разделе файловой системы как раз лежит эта страница.
Файлы прошивки взяты из релиза v2.4.1.
Детали
Купить всё для проекта
- ESP32 DevKitC (WROOM-32)КупитьAliExpress
- ESP32-S3 DevKitC N16R8КупитьAliExpress
- ESP32-C3 SuperMiniКупитьAliExpress
- ESP32-C6 DevKitCКупитьAliExpress
После прошивки
- После прошивки плата перезапустится сама.
- Проекту нужен Wi-Fi. Как подключить, написано в тексте проекта или в репозитории с исходниками.
- Если ничего не происходит, нажми кнопку RST (EN) один раз.
Версии
2.4.1 добавлена в Chipnik 2026-11-05
Релиз v2.4.1 проекта DroneBridge/ESP32, файлы без изменений. Список изменений на GitHub